近日,第40届神经信息处理系统大会(The 40th Annual Conference on Neural Information Processing Systems,NeurIPS 2026)公布论文录用结果。我院共有3篇论文成功入选。研究方向涵盖可解释概念瓶颈模型鲁棒性、无人机海上小目标检测、多模态缺失下轻量级裂缝分割等前沿领域。
NeurIPS创办于1987年,是机器学习与人工智能领域规模最大、影响力最高的国际学术会议之一,与ICML、ICLR并称机器学习与人工智能领域“三大顶会”,也是中国计算机学会(CCF)推荐的A类国际学术会议。会议长期关注机器学习基础理论、深度学习、计算机视觉、自然语言处理、强化学习以及人工智能交叉应用等前沿方向,是全球人工智能领域展示最新研究成果、交流前沿技术和探讨未来发展趋势的重要学术平台。NeurIPS 2026为第40届大会,将于2026年12月举行。我院被录用的3篇论文简要介绍如下:
论文1:
论文题目:Interpretable but Fragile? Robustness of Concept Bottlenecks under Geometric-Semantic Perturbations[1]
论文概述:该工作围绕Concept Bottleneck Model(CBM)的可解释性与鲁棒性关系展开研究,重点分析引入Concept中间表示后模型是否真正具有更好的抗扰动能力。针对现有研究结论不一致的问题,作者提出统一的鲁棒性评估框架,将扰动划分为生成模型潜在空间中的几何扰动和直接作用于Concept空间的语义扰动,从而系统评估模型在不同扰动条件下的稳定性。同时,论文从经验鲁棒性、可认证鲁棒性和对抗鲁棒性多个角度进行分析,并结合Concept Flip Rate、Prediction Flip Rate等指标研究Concept变化与最终分类结果之间的关系。论文在CUB-200-2011和RIVAL-10数据集上对标准分类模型与Concept Bottleneck Model进行了实验,同时分析类别语义相似度以及Concept Vocabulary规模对鲁棒性的影响。实验结果表明,CBM并不会天然获得更强的鲁棒性:Concept表示在部分几何扰动下能够起到一定的信息过滤作用,但显式Concept空间也可能成为新的攻击和脆弱接口,并且简单增加Concept数量并不能持续提升鲁棒性。因此,该研究指出Interpretability并不等价于Robustness,Concept Bottleneck更多是重新分配模型对不同类型扰动的敏感性。该工作为后续Robust Concept Bottleneck Model的设计以及可解释模型的统一鲁棒性评估提供了新的研究思路。
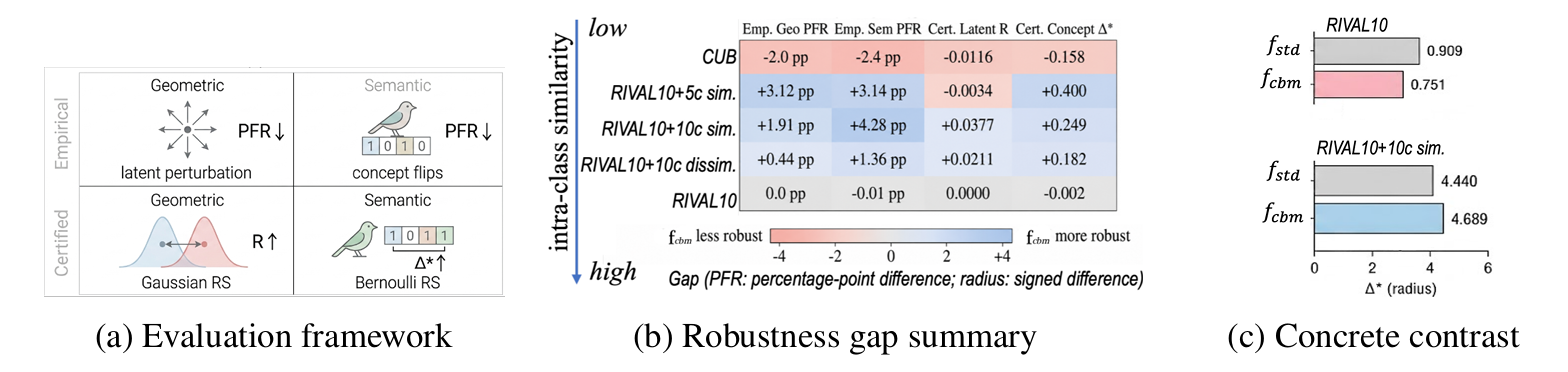
图1评估框架与代表性结果
该论文由程徐教授指导的2025级硕士研究生胡天马撰写,并与张焓韡、金高杰、穆容慧共同完成。
[1] Hanwei Zhang, Tianma Hu, Gaojie Jin, Xu Cheng, Ronghui Mu. Interpretable but Fragile? Robustness of Concept Bottlenecks under Geometric-Semantic Perturbations. In Proceedings of the 40th Conference on Neural Information Processing Systems (NeurIPS), 2026.
论文2:
论文题目:PRISM: Priority-Guided Scanning in the Wavelet Domain for UAV Maritime Small Object Detection[2]
论文概述:该工作面向低空无人机海上影像中目标尺度小、边界响应弱且易受海浪、尾迹与反光等结构化杂波干扰的问题,提出小波域优先级引导扫描框架PRISM。现有检测方法主要对空间域混合特征进行增强,但目标边缘与海面纹理具有相近的局部统计特性,容易造成弱目标证据与高频杂波响应的表征纠缠。为此,PRISM首先构建小波分解金字塔,将图像分解为方向性高频信息与低频场景上下文,并通过专用编码器进行独立建模,在编码、融合和解码过程中持续保持频率分离。随后,优先级引导融合模块联合高、低频特征学习图像自适应的连续优先级图,并由其诱导内容相关的扫描顺序,使潜在目标区域优先参与局部因果特征精炼。最后,小波合成解码器通过级联逆小波变换与自适应门控重建多尺度检测特征,实现方向性边缘信息与场景上下文的有效融合。PRISM在SeaDronesSee和AFO数据集上达到最先进的(SOTA)性能,尤其提升了结构化杂波环境下的小目标检测与密集目标召回能力。该研究为结构化杂波环境下的弱小目标感知提供了新的建模方法,在海上搜救、水域安全监测和无人机环境感知等任务中具有应用价值。
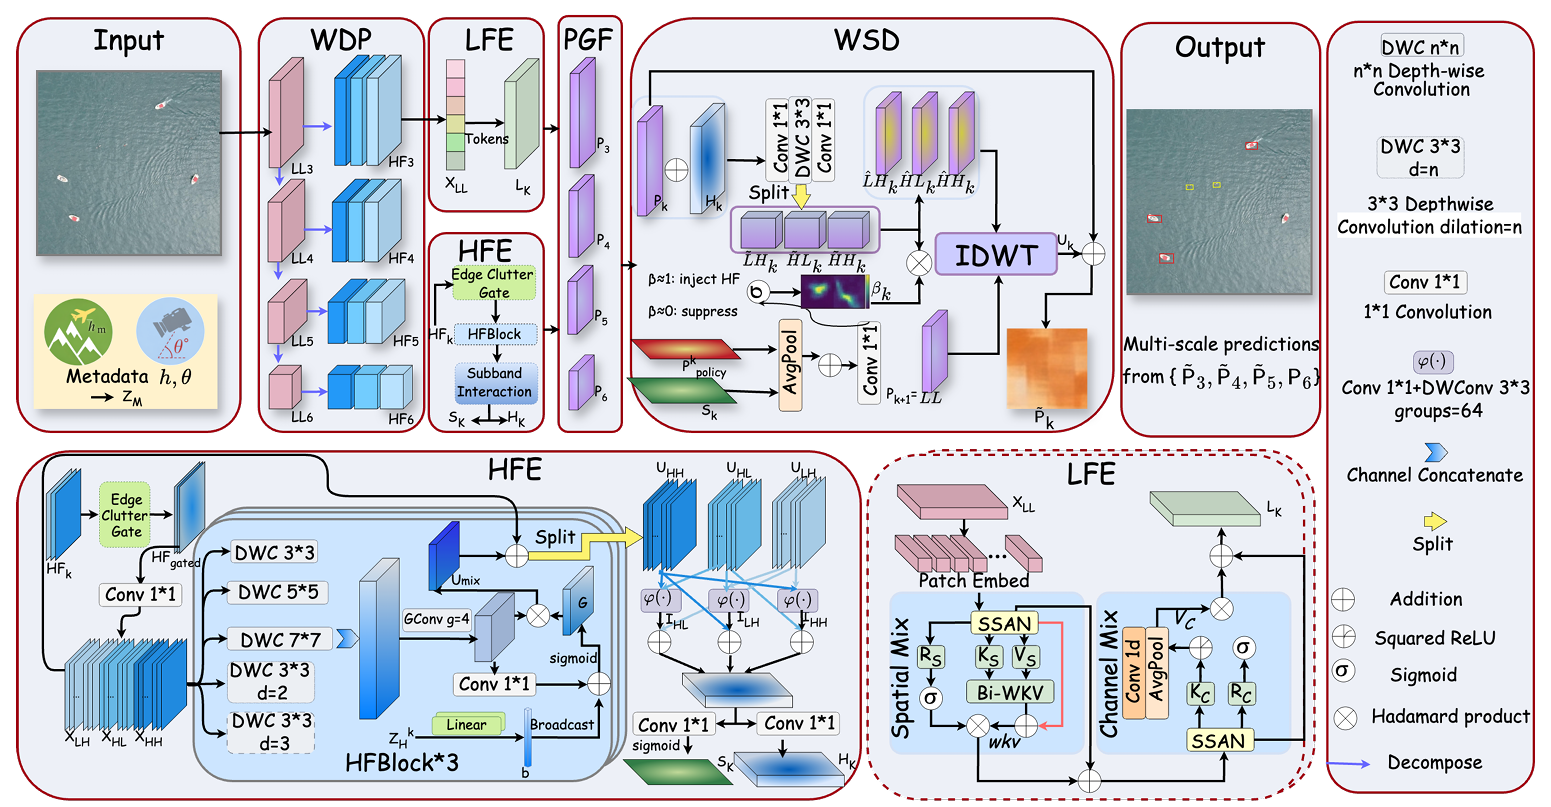
图2 PRISM网络模型整体框架
该论文由石凡教授指导的2024级博士研究生高鹏淇撰写,并与王绵沼、郑江鹏、程徐、陈胜勇共同完成。
[2] Pengqi Gao, Fan Shi, Mianzhao Wang, Jiangpeng Zheng, Xu Cheng, Shengyong Chen. PRISM: Priority-Guided Scanning in the Wavelet Domain for UAV Maritime Small Object Detection. In Proceedings of the 40th Conference on Neural Information Processing Systems (NeurIPS), 2026.
论文3:
论文题目:Prism: Harmonizing Missing Modalities via Implicit Structural Alignment on Lightweight Pulse RWKV for Multimodal Crack Segmentation[3]
论文概述:该工作面向工业设施多模态裂缝分割中模态数据易缺失、裂缝拓扑复杂以及边缘设备计算资源受限的问题,提出轻量级多模态缺失鲁棒分割框架Prism。现有方法通常依赖完整模态输入,而传统插值或重构策略更多关注数值补全,难以保证缺失条件下的语义一致性与结构连续性。为此,Prism设计Modal Reconstructor,利用可用模态的特征流形对缺失信息进行自适应重构,并通过Prompt-as-Knowledge Distillation将SAM2的提示驱动结构知识蒸馏至轻量级网络,使模型学习关键裂缝区域及拓扑结构。随后,Sparse Gated Pulse Propagation Mixer通过骨架驱动的Pulse Propagation Insight构建内容自适应传播顺序,并结合稀疏门控增强不规则裂缝的长程拓扑建模能力。Uncertainty-guided Connectivity Propagation Fusion利用像素级不确定性动态调整跨模态融合权重,并通过置信度引导传播修复裂缝连通性、抑制背景噪声。Prism在多个多模态裂缝数据集的多种模态缺失设置下取得领先性能。在CrackDepth数据集深度模态缺失率达到90%的情况下,仍取得最优性能,并保持极低计算需求。该研究为不完整多模态条件下的结构视觉感知提供了新的建模思路,在工业结构健康监测、智能巡检和资源受限边缘设备部署等场景中具有应用价值。
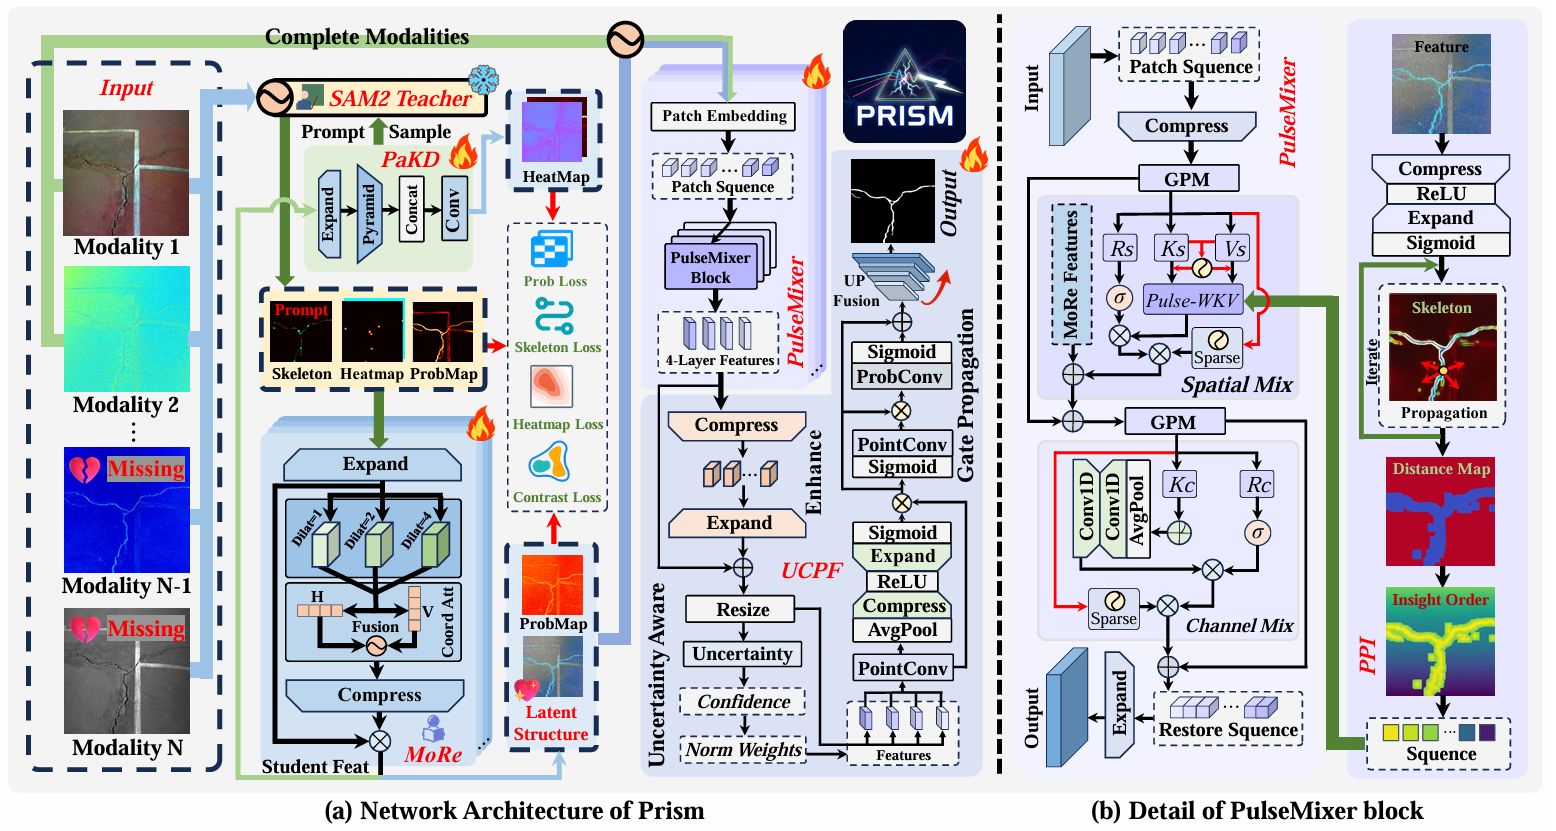
图3 Prism网络模型整体框架
该论文由石凡教授和程徐教授指导的2025级博士研究生刘辉撰写,并与贾晨、王绵沼、郑江鹏、陈胜勇共同完成。
[3] Hui Liu, Chen Jia, Fan Shi, Xu Cheng, Mianzhao Wang, Jiangpeng Zheng, Shengyong Chen. Prism: Harmonizing Missing Modalities via Implicit Structural Alignment on Lightweight Pulse RWKV for Multimodal Crack Segmentation.In Proceedings of the 40th Conference on Neural Information Processing Systems (NeurIPS), 2026.
此次3篇论文的集中录用,是我院在机器学习与人工智能研究方向上的一次重要突破。上述工作围绕可解释概念瓶颈模型鲁棒性、无人机海上小目标检测、多模态缺失下轻量级裂缝分割等前沿课题展开,体现了我院在机器学习核心算法创新与智能感知交叉应用方面不断增强的科研实力。未来,我院将继续鼓励师生面向国际学术前沿,深耕人工智能基础理论与关键技术,持续拓展多学科交叉应用,力争产出更多具有创新性和影响力的高水平研究成果,不断提升我系在机器学习与人工智能领域的学术影响力和国际竞争力。